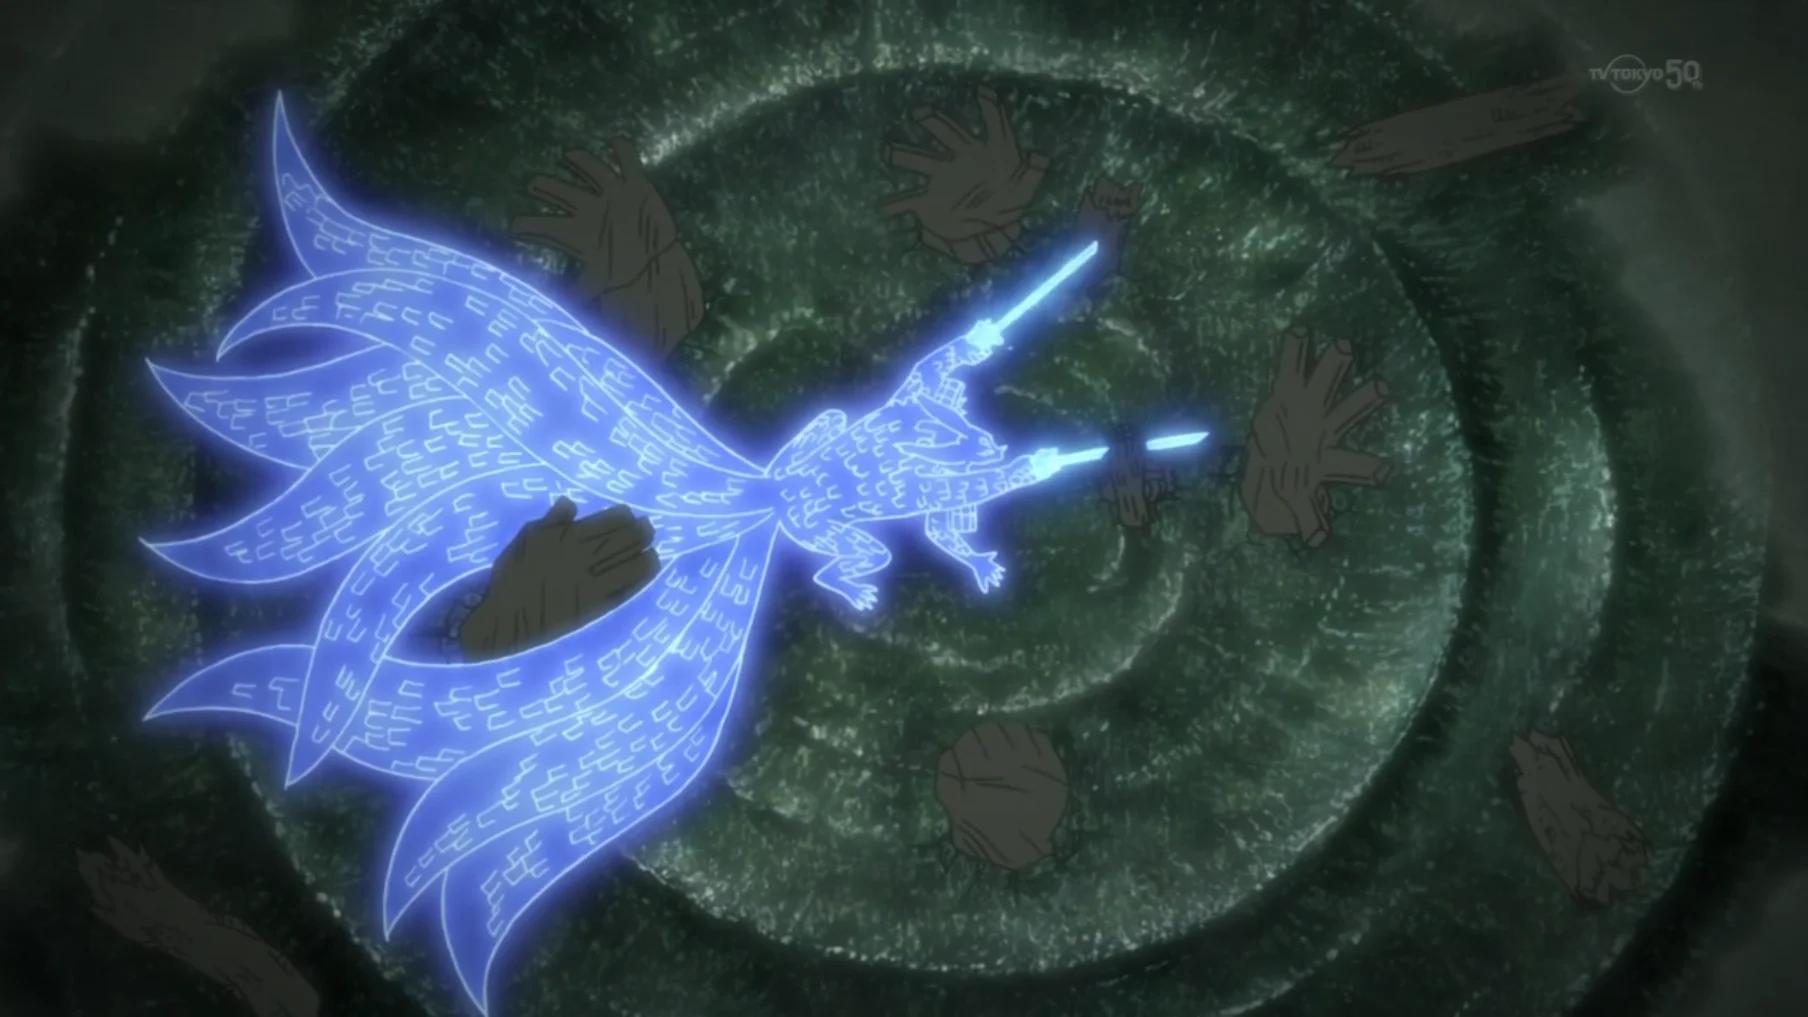
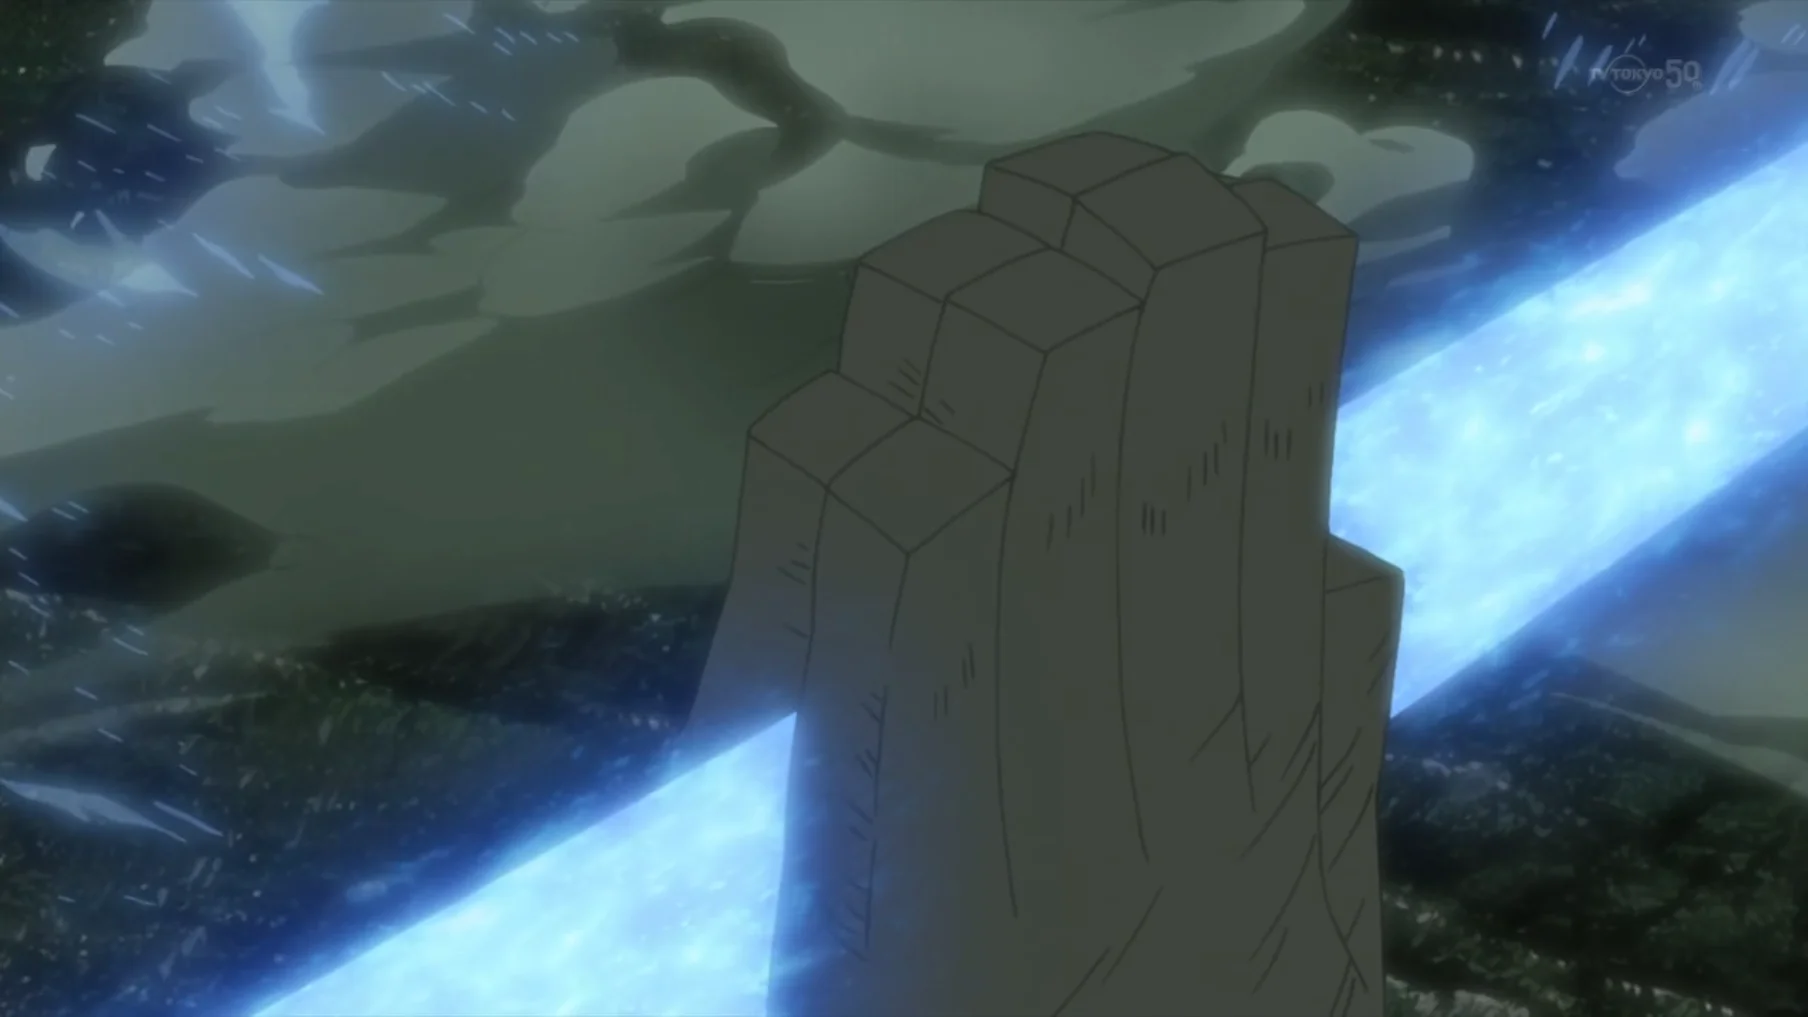
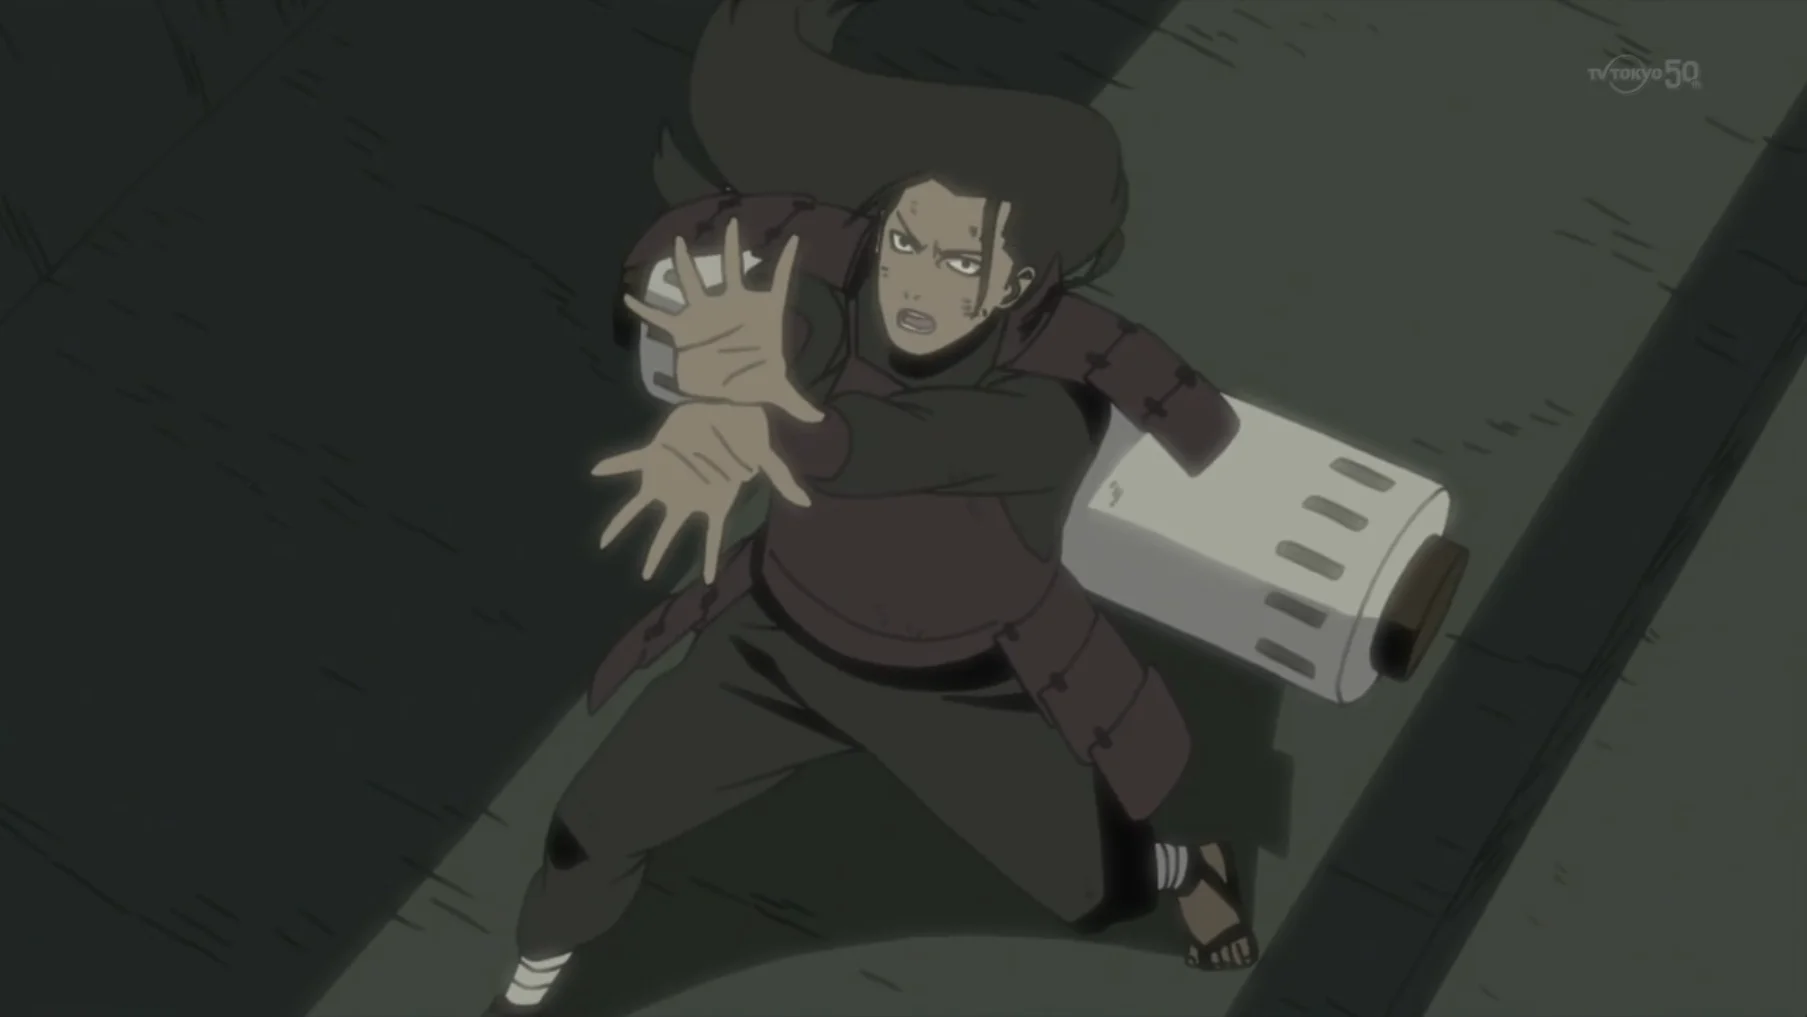
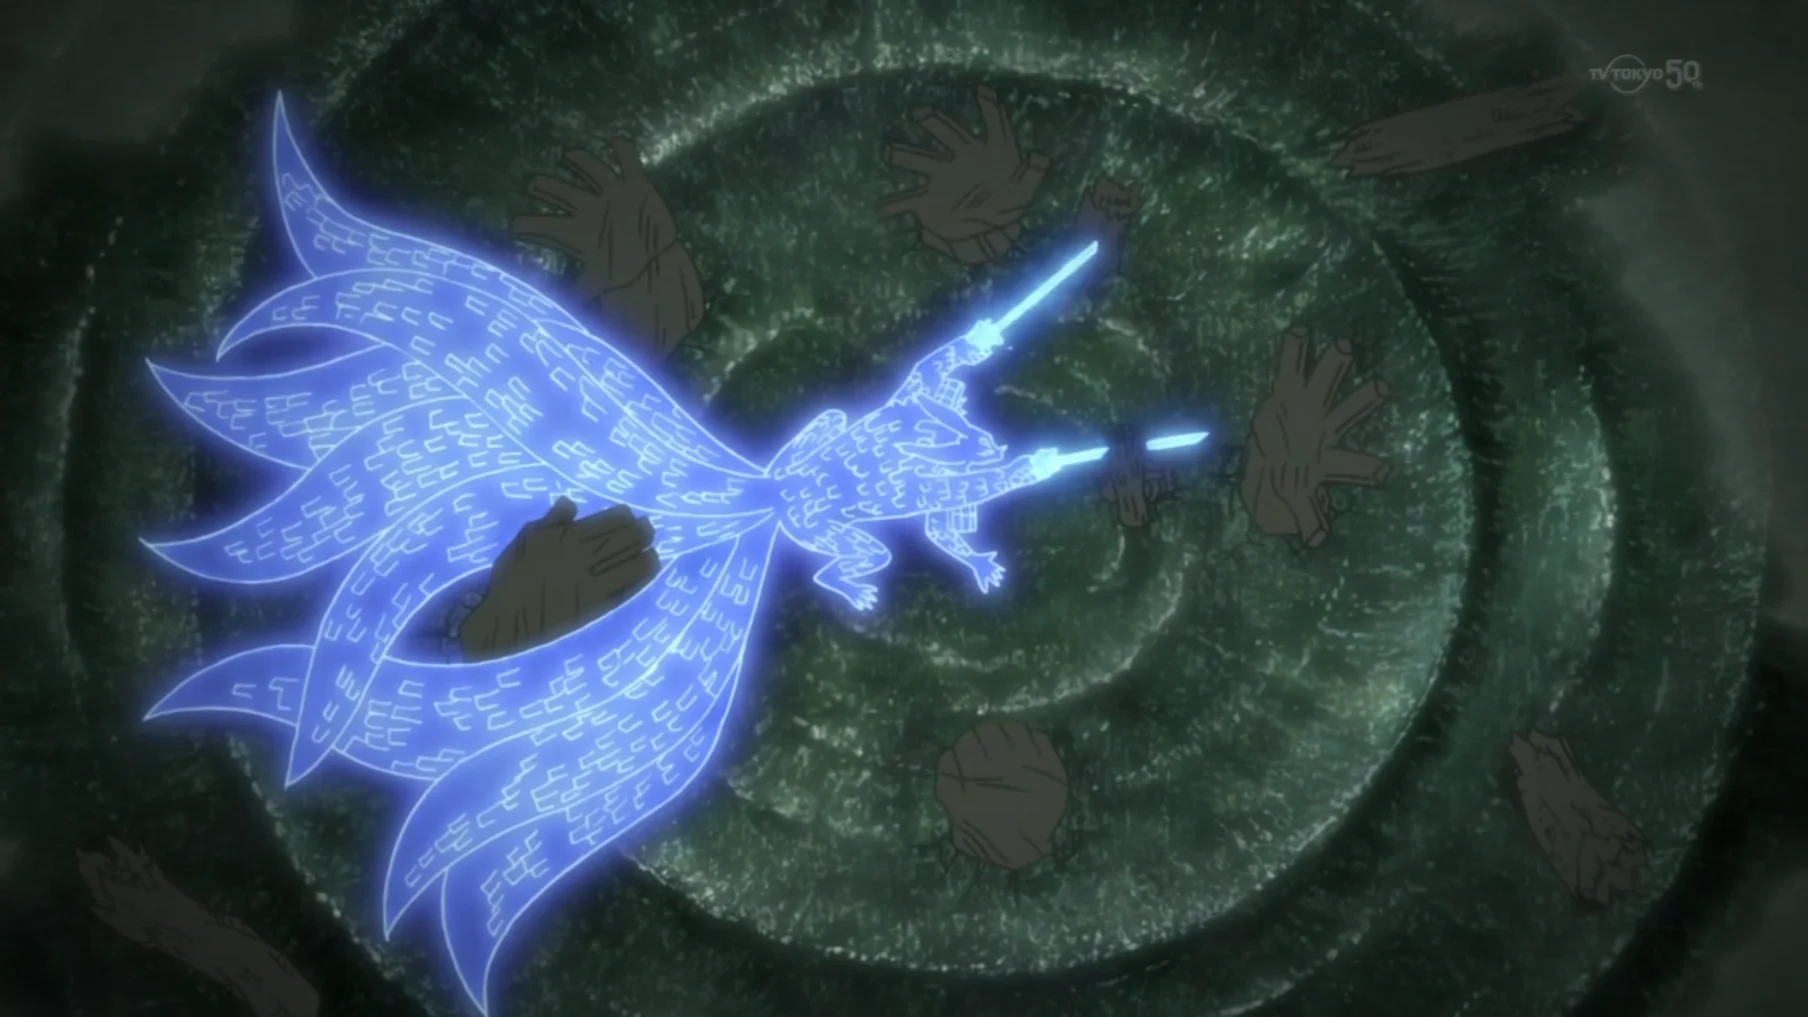
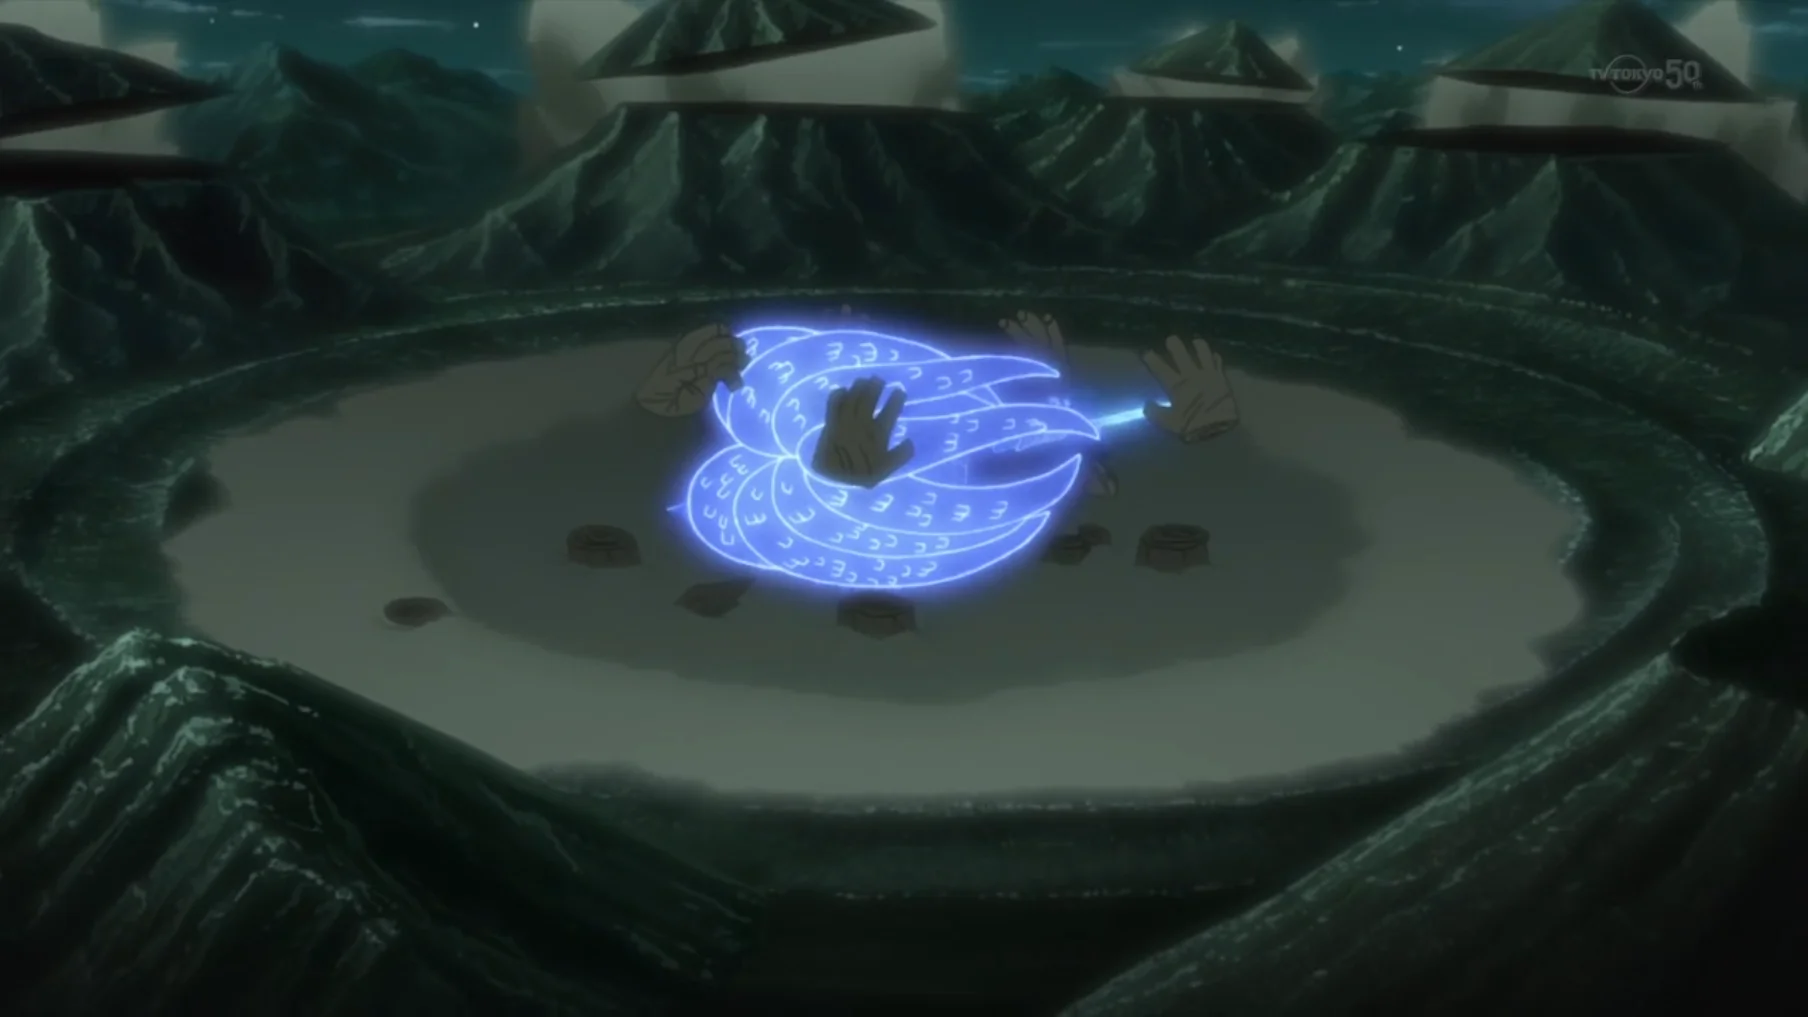
이 기술의 결과는 선택한 적을 포획하고 붙잡아두는 것입니다. 작동 원리: 땅 아래에서 여러 개의 거대한 나무 팔이 위로 솟아오릅니다. 그것들은 목표를 둘러싸고 결박하려고 시도합니다. 각 팔의 크기는 미수(꼬리 달린 짐승)와 맞먹습니다. 하시라마는 인영(수인) 없이 오직 의지 만으로 그러한 팔 두 개를 발현할 수 있습니다. 이 기술은 범용에 속합니다. 나머지 팔을 구현하기 위해 하시라마는 보통 손바닥을 앞으로 뻗어 손목 밑부분에서 서로 맞닿게 하는 비표준적인 인을 사용합니다.